ระบบช่วยเหลือตามความจำเป็น
ช่วยเท่าที่จำเป็น ให้ผู้ใช้งานเป็นผู้ขยับด้วยตนเอง
เลือกดูการตอบสนองของแรงช่วย
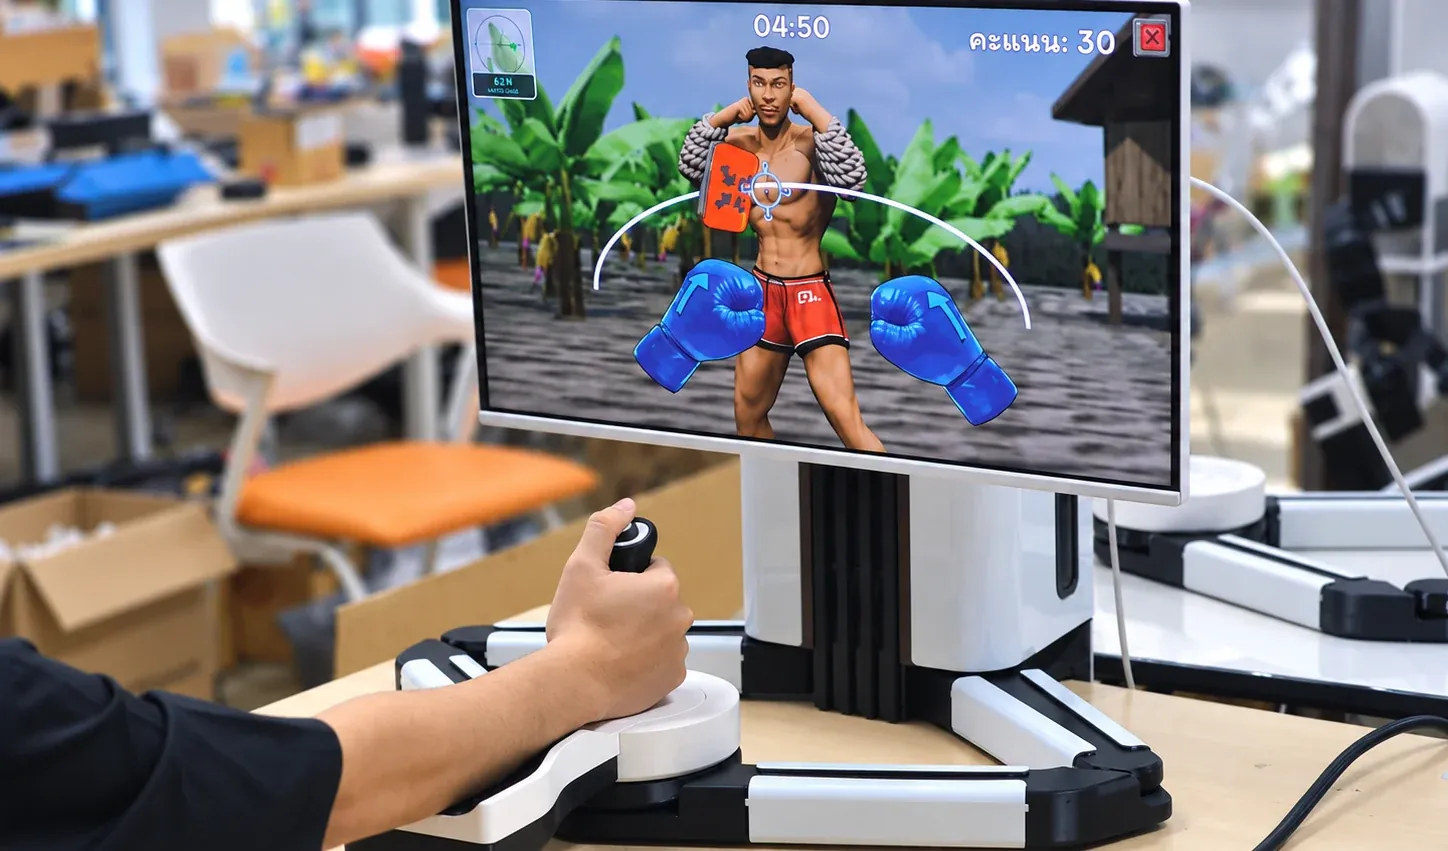
เมื่อเคลื่อนไหวได้ตามทิศทางและจังหวะ ระบบให้แรงช่วยเพียงเล็กน้อยหรือไม่ให้แรงช่วย
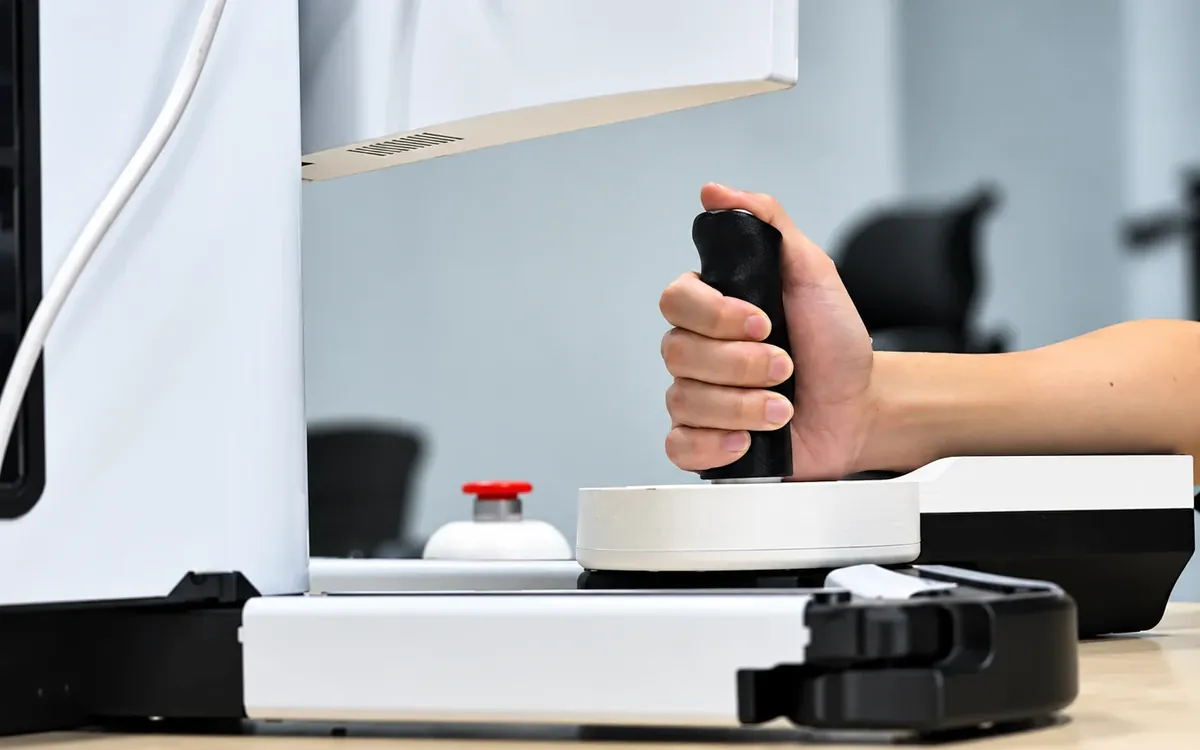
เชื่อมได้ออกแบบระบบแรงช่วยให้ทำงานตามหลัก Assist-as-Needed โดยให้ผู้ใช้งานเป็นผู้ขยับเป็นหลัก และให้หุ่นยนต์เข้ามาช่วยเมื่อจำเป็น ระหว่างการทำกิจกรรม ระบบจะวางแผนเส้นทางการเคลื่อนไหวและติดตามการขยับแบบเรียลไทม์ หากผู้ใช้งานสามารถเคลื่อนไหวไปยังเป้าหมายได้ตามทิศทางและจังหวะที่กำหนด ระบบจะให้แรงช่วยเพียงเล็กน้อยหรือไม่ให้แรงช่วยเลย แต่เมื่อการเคลื่อนไหวเบี่ยงออกจากเส้นทางหรือช้ากว่าที่กำหนด ระบบจะเพิ่มแรงช่วยเพื่อช่วยนำการเคลื่อนไหวไปสู่เป้าหมายของกิจกรรม